産業用シグマ・デルタ方式デジタル出力電流センサ
サーボドライブの精密制御用デジタル出力電流センサ
電流センサは、工場自動化において極めて重要な役割を果たしています。これらは、モーターを精密に制御するために必要な電流フィードバックを提供し、設備や作業者の保護に寄与するとともに、効率的な稼働を支えます。サーボドライブやインバータ駆動システムにおいて、正確な電流測定はトルクや速度の制御に直接寄与する一方、過電流や短絡の迅速な検出は、機器の損傷を防ぐのに役立ちます。
産業用モーションシステムにおいて、より高い精度、信頼性、および統合性が求められる中、シグマ・デルタ(ΣΔ)デジタル出力を備えたセンサは、従来のアナログ信号チェーンに代わる選択肢となっています。これらのセンサのビットストリーム出力は、優れた耐ノイズ性、デジタルコントローラへの簡素化された接続、およびユーザー側での柔軟なフィルタリングを実現します。
デジタルモーション制御において、シグマ・デルタ電流検出が重要な理由
正確なモーションを実現する精密な電流フィードバック
サーボモーターやロボットの軸は、トルク、位置、速度を制御するために、正確な電流フィードバックに依存しています。シグマ・デルタ方式の電流センサは、高分解能で低ノイズのデジタル出力を提供し、滑らかな動作と高精度な位置決めを実現します。
高電圧環境におけるガルバニック絶縁
サーボシステムや産業用ロボットは、高電圧や高速スイッチングを行うパワーエレクトロニクスと併せて動作します。内蔵のガルバニック絶縁により、計測側と制御電子回路が分離され、システムの安全性と電気的妨害に対する堅牢性が確保されています。
電気的ノイズの多いシステムにおけるデジタル伝送
シグマ・デルタ式センサは、アナログ電圧を送信する代わりに、デジタルビットストリームを出力します。この信号は電磁干渉の影響を受けにくく、過酷な産業環境においても長距離にわたって信頼性の高い伝送を実現します。
マイクロコントローラやDSPへのよりシンプルなインターフェース
ビットストリームは、マイクロコントローラやデジタル信号プロセッサが、sincフィルタなどのデジタルフィルタを用いてデコードすることができます。このフィルタ処理および変換機能をコントローラ内に組み込むことで、複雑なアナログ信号チェーンの必要性が減り、出力形式をシステムアーキテクチャに合わせて調整できるようになります。
多軸システム向けの同期フィードバック
多軸ロボットや工作機械では、複数のドライブ間で電流測定値を整合させる必要があります。シグマ・デルタ式センサは共通のクロックを共有できるため、軸間の測定値の同期に役立ちます。また、デジタルインターフェースを採用することで、高価なアナログ入力チャネルの必要性を減らすこともできます。
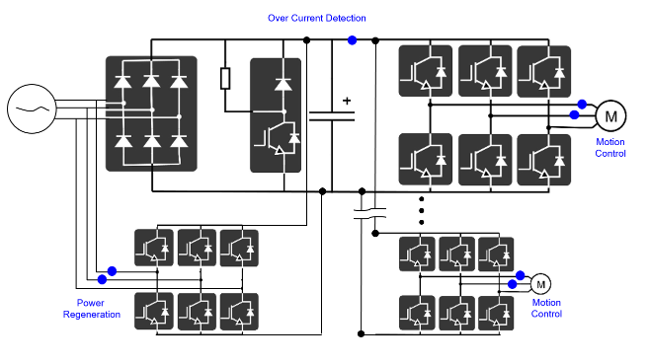
図1. 代表的な多軸サーボドライブの構成と、代表的な電流検出位置。
この原理は、さまざまなモーションアーキテクチャに共通して当てはまります。6軸ロボットでは6つのサーボモーターが使用されますが、工作機械では3つの位置決め軸とスピンドル用サーボドライブを組み合わせる場合があります。いずれの場合も、各モーターを制御するインバータ段には電流フィードバックが必要です。
一次電流からシグマ・デルタ・ビットストリームへ
高精度でコンパクトな電流トランスデューサにシグマ・デルタ変調器を追加することで、アナログ-デジタル変換が行われる場所が変わります。このセンサは1ビットのデータストリームを出力し、ユーザーはデジタルフィルタを選択して実装します。これにより、用途に応じて分解能と応答時間のバランスを直接調整することが可能になります。
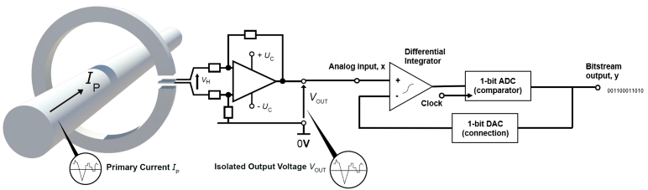
図2. 絶縁出力とシグマ・デルタ変調を備えた開ループ電流センサの構成。
LEM社は、新しいトランスデューサ・ファミリー向けに改良されたASICに、2次シグマ・デルタ変調器を組み込みました。その結果得られる出力ストリームでは、論理「1」の密度が、測定された一次電流に応じて変化します。
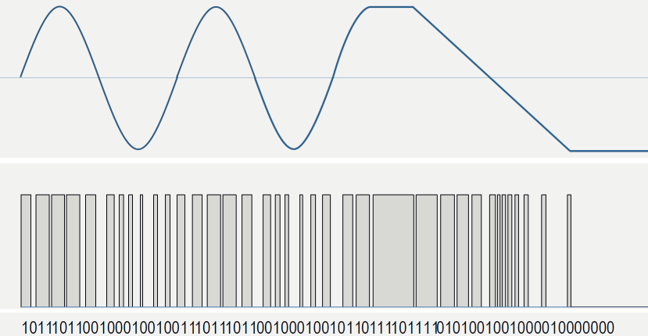
図3. 測定された波形がシグマ・デルタ方式のビットストリームに変換された様子を示す図。
伝達関数は、0 から 1 までの「1」の平均密度として表すことができます。フィルタ処理後、同じ測定値は 0 から 65,535 までの 16 ビットワードとして表現される場合があります。指定された測定範囲である−IPMから+IPMにおいて、デジタル出力は0.1から0.9の平均密度の範囲をとります。これに相当するアナログ変換器の出力は、その電源電圧の0.1から0.9の範囲をとります。
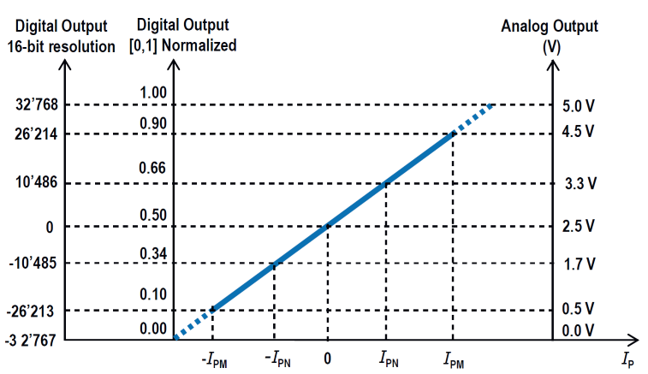
図4. 一次電流、正規化されたデジタル出力、16ビット表現、およびアナログ出力の関係。
ユーザー定義フィルタリング:解像度と応答時間のバランス
デジタルフィルタはユーザー側で実装されます。これにより、センサの接続数を最小限に抑えることができ、設計者は制御システムに最適なフィルタ構成や出力形式を選択できるようになります。
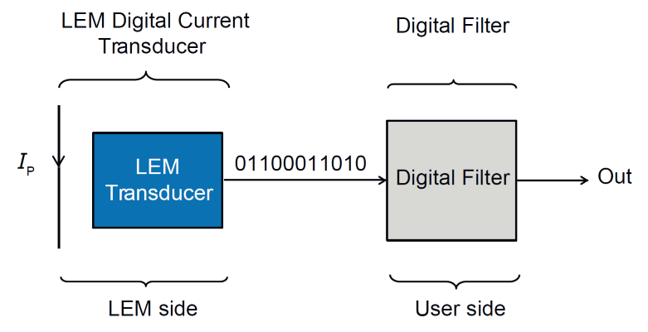
図5. LEMデジタル電流トランスデューサとユーザー側のデジタルフィルタ間の機能分担。
他のフィルタと同様、オーダーと帯域幅によって測定上のトレードオフが決まります。帯域幅を狭くするとノイズが低減され、有効分解能は向上しますが、応答時間も長くなります。一方、帯域幅を広くすると、分解能は低下するものの、応答は速くなります。
1つのビットストリームを、異なる機能を持つ個別のフィルタで処理することができます。以下の例では、20 kHzのフィルタが12ビットの分解能を提供し、正確な電流測定を実現しています。もう1つの、より広帯域のフィルタは、約5 μsで範囲外の電流を検出します。これと並行して、センサ内蔵の過電流検出出力が、2.7 μsで短絡を検知します。
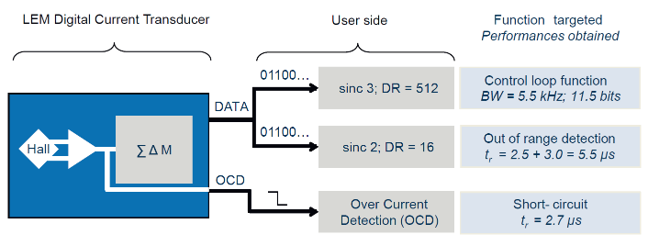
図6. 制御ループの測定、範囲外検出、および短絡保護のために選択されたフィルタの次数と減算比の例。
LEMのデジタル出力電流センサ製品ラインナップ
LEM社は、サーボドライブおよびロボット工学用途向けに、シグマ・デルタ方式のビットストリーム出力を備えた統合型およびオープンループ型電流センサを提供しています。製品ラインナップには、さまざまな取り付け形式、電流範囲、およびインターフェースオプションが含まれています。
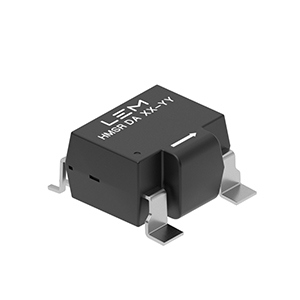 | HMSR-DA低ノイズ電流検出のために開発された、1ビットのシグマ・デルタ出力を持つ集積型電流センサ。
|
 | HO Digital大電流用途向けのシグマ・デルタ変調出力を備えたオープンループ型ホール効果電流センサ。PCB実装型およびパネル実装型が用意されています。
|
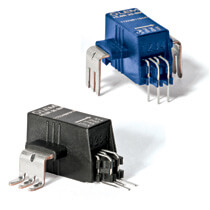 | HLSR Digitalシグマ・デルタ出力を備えた、中電流用途向けのコンパクトなPCB実装型電流センサ。
|
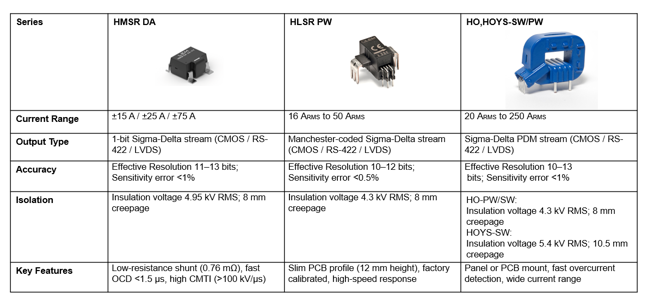
図7. サーボドライブ用途向けのLEM製デジタル出力電流センサの概要。
シグマ・デルタ電流センサの産業用途
工作機械
工作機械におけるサーボ制御により、指令された位置、速度、トルクを高精度かつ高速で追従することが可能になります。マシニングセンターのスピンドルモーターには、大電流対応のHO-PW/SWおよびHOYS-SW製品を使用できます。X軸、Y軸、Z軸の位置決め用サーボモーターには、HLSR-PWおよびHMSR-DA製品が推奨されます。
産業用多軸ロボット
産業用ロボットは、通常6軸にわたる複数の関節を協調させて、エンドエフェクタを目標の位置および姿勢に移動させます。同期制御により軸の位置を整合させ、複雑な軌跡を描き出す一方、制御アルゴリズムやフィルタリングにより、アームの剛性不足に伴う微細な振動を抑制することができます。HLSR-PWおよびHMSR-DA電流センサは、これらの機能を支えるサーボドライブの制御ループで使用することができます。
展望:より統合されたデジタル電流検出に向けて
デジタル出力による電流検出技術は、まだ導入の初期段階にあるものの、将来の産業用モーション制御システムにとって明確な方向性を示しています。この技術の普及が進めば、さらなるアプリケーションからのフィードバックが得られ、より幅広いユースケースにおいてデジタル出力アーキテクチャの有効性を実証するのに役立つでしょう。
今後の開発では、LEMが持つ集積型電流センサの設計ノウハウと、トンネル磁気抵抗(TMR)などの次世代センシング技術とを組み合わせることで、クロック速度の向上、有効分解能の向上、および温度ドリフトの低減が実現できる。草案では、ホール効果センシングと比較して、TMRの潜在的な利点として、高感度と低ノイズが挙げられている。これらの特性により、低電流時の精度向上、ネイティブ分解能の向上、小型化、およびシステムレベルでの統合が促進される可能性がある。